Mathématiques · Prépa 1re année · 21 min de lecture
Systèmes linéaires et méthode du pivot de Gauss
Opérations élémentaires sur les lignes, mise sous forme échelonnée puis échelonnée réduite, rang d'un système, discussion complète (système de Cramer, système incompatible, inconnues principales et secondaires), description de l'ensemble des solutions comme sous-espace affine, calcul de l'inverse d'une matrice par le pivot.
Chapitre du programme : Algèbre linéaire
Bloc 1 sur 7 · Comprendre
Comprendre : un algorithme, pas une astuce
En seconde, tu résolvais un système de deux équations à deux inconnues « à vue » : substitution, ou une combinaison bien choisie. Cela marche parce que deux équations tiennent dans un regard. Écris trois équations à trois inconnues, puis cinq à cinq, et la méthode disparaît : il n'y a plus de combinaison « bien choisie », il faut une procédure qui aboutisse toujours, quels que soient les coefficients. C'est cette procédure — un algorithme, au sens plein du terme — qui fait l'objet de cette leçon.
Trois opérations, et trois seulement. On transforme un système en un autre système qui a exactement les mêmes solutions au moyen de trois opérations dites élémentaires sur les lignes :
- échanger deux lignes : ;
- multiplier une ligne par un scalaire non nul : avec ;
- ajouter à une ligne un multiple d'une autre ligne : avec .
Chacune de ces trois opérations est réversible : on sait revenir en arrière par une opération du même type. C'est cela, et rien d'autre, qui garantit que le système obtenu a le même ensemble de solutions que le système de départ. Les deux restrictions comptent : effacerait une équation sans retour possible, et ajouter à une ligne un multiple d'elle-même revient à la multiplier par , donc à l'effacer si .
Ce qu'on vise : la forme échelonnée. L'algorithme du pivot consiste à faire descendre les inconnues en escalier. On choisit dans la première colonne un coefficient non nul, le pivot ; on l'amène en première ligne par un échange s'il le faut ; puis on ajoute à chacune des lignes suivantes le multiple de la première qui annule leur coefficient en . La première inconnue a disparu partout sauf en haut. On recommence sur le système qui reste, une inconnue et une ligne de moins. Le processus s'arrête forcément : à chaque tour, il y a une ligne de moins à traiter.
Le résultat est un système échelonné : dans chaque ligne non nulle, la première inconnue à coefficient non nul — son pivot — se trouve strictement plus à droite que celui de la ligne au-dessus. L'escalier est la forme visible de l'algorithme.
Puis la remontée. Un système échelonné se lit de bas en haut : la dernière ligne ne contient qu'une inconnue, on la calcule ; on reporte sa valeur dans l'avant-dernière, qui n'en contient plus qu'une à son tour ; et ainsi jusqu'en haut. C'est la substitution remontante. Une variante, la forme échelonnée réduite, pousse l'élimination vers le haut aussi et normalise chaque pivot à : le système se lit alors directement, sans remontée. Les deux donnent la même réponse ; la seconde coûte plus d'opérations et sert surtout quand on veut lire l'ensemble des solutions d'un coup.
Pourquoi c'est plus qu'une technique de calcul. Le nombre de lignes non nulles à la fin ne dépend pas des choix faits en route : c'est le rang du système. Ce seul entier décide de tout — combien de solutions, et de quelle forme. Toute la fin de la leçon en découle.
Bloc 2 sur 7 · Approfondir
Approfondir : le rang décide, pas l'intuition
Le lycée résolvait des systèmes qui avaient une solution. Le supérieur commence là où cette hypothèse tombe : un système peut n'en avoir aucune, ou en avoir une infinité, et l'algorithme du pivot le dit sans qu'on ait à le deviner.
Ce que la forme échelonnée laisse voir. Une fois l'échelonnement terminé, on compte les lignes non nulles : c'est le rang du système, à ne jamais confondre avec le nombre d'inconnues ni avec le nombre d'équations. Les inconnues qui portent un pivot sont les inconnues principales ( d'entre elles) ; les autres, , sont les inconnues secondaires, ou paramètres. Trois cas, et seulement trois :
- Une ligne avec apparaît. Le système est incompatible : aucune solution. La ligne dit qu'une combinaison des équations de départ impose une égalité fausse.
- Aucune telle ligne, et . Chaque inconnue porte un pivot, la remontée donne une valeur et une seule : solution unique. On dit que le système est de Cramer lorsqu'en outre .
- Aucune telle ligne, et . Les inconnues secondaires se choisissent librement, et la remontée exprime les principales en fonction d'elles : une infinité de solutions, décrite par paramètres.
Le troisième cas, en clair. Prenons
La troisième ligne est exactement la somme des deux premières : elle n'apporte rien. Le rang vaut pour inconnues. On garde comme paramètre : donne , soit ; donne alors , soit . L'ensemble des solutions est
Vérification sur , qui n'a pas servi à l'expression finale : pour toute valeur de . Géométriquement, c'est une droite de l'espace : un point particulier, plus toutes les translations le long d'une direction. Une solution particulière plus les solutions du système homogène associé (celui dont tous les seconds membres sont nuls) — cette décomposition est le squelette de tout ce que l'algèbre linéaire dira plus tard.
Change le second membre de la troisième ligne en , sans rien toucher d'autre : la même combinaison donne maintenant . Le système devient incompatible, et rien dans son allure ne le laissait prévoir. C'est bien le calcul, pas l'œil, qui tranche.
La discussion selon un paramètre. C'est la vraie nouveauté par rapport au lycée, et le piège le plus coûteux : un coefficient contient une lettre, et le pivot qu'on s'apprêtait à utiliser peut être nul. Soit un réel et
Les opérations et sont légitimes quel que soit (elles n'utilisent que le pivot de la première ligne) et donnent puis . Une soustraction de plus, , laisse
Tout est dit par cette seule ligne. Si , alors , puis et : rang , solution unique. Si , la ligne devient : rang pour un système incompatible, aucune solution. On n'a jamais divisé par avant d'avoir séparé les deux cas — c'est exactement ce que la faute classique oublie de faire.
Le coût, et pourquoi il faut le connaître. Résoudre un système par le pivot demande de l'ordre de opérations. Le développer par la formule des déterminants en demanderait de l'ordre de : pour , la différence est celle entre un calcul instantané et un calcul impossible. Le pivot n'est pas une méthode d'attente, en espérant mieux : c'est la méthode.
Un mot sur l'écriture matricielle. On ne recopie pas les inconnues à chaque ligne : on travaille sur la matrice augmentée , dont les colonnes sont les coefficients et la dernière le second membre. Les trois opérations élémentaires deviennent des opérations sur les lignes de cette matrice. Le contenu ne change pas, l'écriture est deux fois plus courte, et le risque de recopie deux fois moindre.
Bloc 3 sur 7 · Exemple
Exemple guidé : échelonner, puis remonter
Énoncé. Résoudre dans le système
---
Étape 1 — choisir le pivot. Le coefficient de dans vaut : il est non nul, il est déjà en haut, et c'est un , donc aucune fraction n'apparaîtra en l'utilisant. On le garde comme pivot ; aucun échange de lignes n'est nécessaire.
Étape 2 — éliminer des deux lignes du bas.
: le coefficient de devient , celui de vaut , celui de vaut , et le second membre subit le même traitement : . Il reste .
: coefficient de , ; de , ; de , ; second membre, . Il reste .
Le système est devenu
Étape 3 — éliminer de la dernière ligne. Le pivot de la deuxième ligne vaut . La combinaison ferait apparaître des fractions ; on lui préfère , qui est la composée de deux opérations élémentaires légitimes — la multiplication par est réversible — et qui garde tout entier :
Le système échelonné est donc
Trois lignes non nulles, trois inconnues : le rang vaut , le système est de Cramer, la solution est unique.
Étape 4 — la remontée. La dernière ligne donne
On reporte dans la deuxième : , soit , donc
On reporte les deux dans la première, dont le pivot vaut : , soit , donc
Étape 5 — vérifier, et sur la bonne ligne. La solution est le triplet . On la contrôle dans du système de départ, ligne qui n'a pas servi à la remontée :
Vérifier dans une ligne déjà utilisée ne prouverait rien : elle a servi à fabriquer la réponse.
Contrôle de méthode. Trois réflexes valent pour tout système : après chaque opération, le second membre a-t-il subi le même sort que les coefficients ? Le nombre d'équations est-il resté le même (on ne supprime une ligne que si elle est entièrement nulle) ? Et la solution, une fois trouvée, satisfait-elle une ligne qui n'a pas servi à l'obtenir ?
Bloc 4 sur 7 · Visualiser
Visualiser : l'escalier du pivot
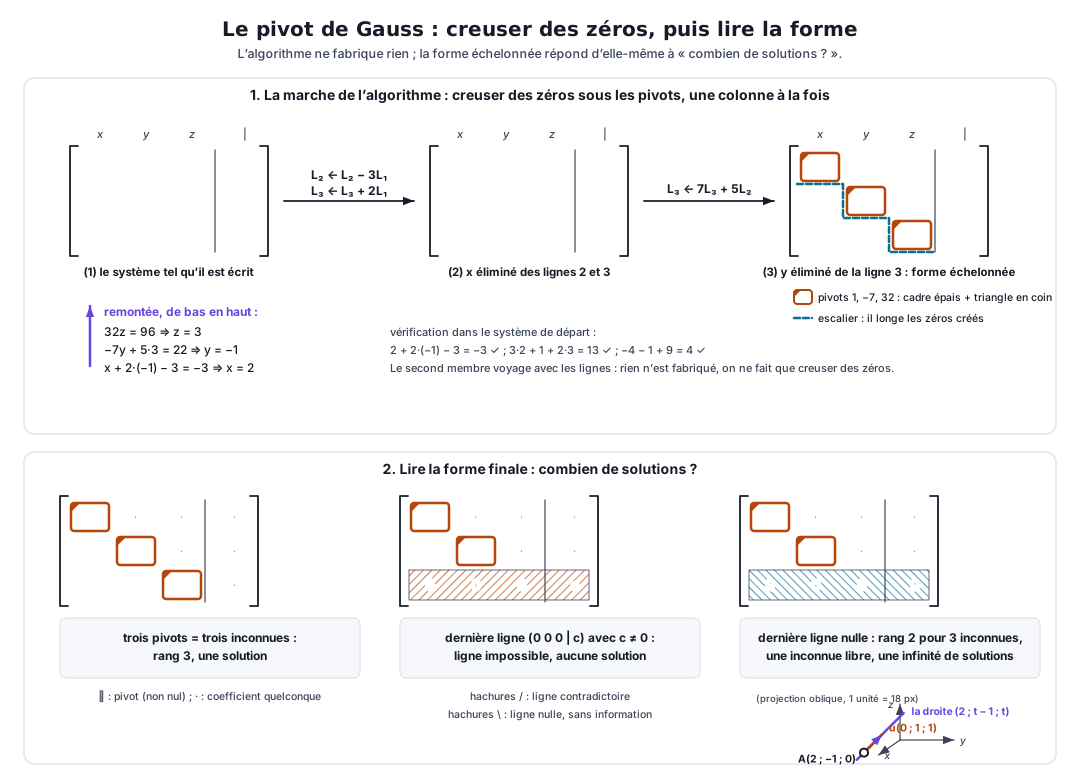
Figure (fig.math.gaussian-elimination, SVG programmatique à produire) : deux panneaux superposés, la marche de l'algorithme en haut, la lecture du résultat en bas.
- Panneau du haut — les trois états de la matrice augmentée de l'exemple. Trois tableaux alignés de gauche à droite, séparés par deux flèches portant l'opération effectuée. (1) La matrice de départ, colonnes , , puis, après un trait vertical, le second membre : lignes , , . (2) Après élimination de : , , ; la flèche qui y mène porte « ; ». (3) Après élimination de : , , ; la flèche porte « ». Dans le troisième tableau, les trois pivots , et sont entourés d'un cadre épais et marqués d'un petit triangle en coin — la couleur ne porte aucune information à elle seule — et un trait en escalier descend de gauche à droite en longeant les zéros créés. Sous le troisième tableau, une flèche remontante étiquetée « remontée : , puis , puis ».
- Panneau du bas — les trois issues, côte à côte. Trois petites matrices échelonnées schématiques, où un pivot est noté et un coefficient quelconque un point. À gauche, trois pivots : légende « rang = nombre d'inconnues : une solution ». Au centre, deux pivots et une dernière ligne avec , hachurée : légende « ligne impossible : aucune solution ». À droite, deux pivots et une dernière ligne entièrement nulle , hachurée dans l'autre sens : légende « rang pour inconnues : une inconnue libre, une infinité de solutions ». Sous ce troisième cas, la droite dessinée dans un repère de l'espace, avec le point marqué et le vecteur posé dessus.
Ce qu'il faut lire. Le panneau du haut montre que l'algorithme ne fabrique rien : il ne fait que creuser des zéros sous les pivots, une colonne à la fois, et le second membre voyage avec. Le panneau du bas montre que la forme finale, à elle seule, contient la réponse à « combien de solutions ? » — on la lit avant même d'avoir remonté quoi que ce soit.
La figure en détail : la figure comprend deux parties. En haut, trois tableaux de nombres à trois lignes et quatre colonnes, séparés par un trait vertical avant la dernière colonne, montrent le même système à trois moments : tel qu'il est écrit, après que la première inconnue a été éliminée des deux dernières lignes, puis après que la deuxième inconnue a été éliminée de la dernière ligne. Deux flèches portent les opérations qui font passer d'un tableau au suivant. Dans le dernier tableau, les trois coefficients qui servent de pivots sont encadrés et marqués d'un repère en coin, et un trait en forme d'escalier longe les zéros créés sous eux. Une flèche remontante rappelle que la dernière ligne donne la troisième inconnue, puis la deuxième, puis la première. En bas, trois schémas de systèmes échelonnés illustrent les trois issues possibles : trois pivots pour trois inconnues, donc une seule solution ; une dernière ligne où tous les coefficients sont nuls mais pas le second membre, donc aucune solution ; une dernière ligne entièrement nulle, donc une inconnue libre et une infinité de solutions, dessinées comme une droite de l'espace passant par un point marqué et dirigée par un vecteur.
Bloc 5 sur 7 · Formules
Ce qu'il faut retenir
| Objet | Énoncé | À quoi il sert |
|---|---|---|
| Opération élémentaire | échange, multiplication par , ajout d'un multiple d'une autre ligne | transformer sans changer l'ensemble des solutions |
| Forme échelonnée | dans chaque ligne non nulle, le pivot est strictement à droite de celui du dessus | rendre la discussion lisible |
| Pivot | premier coefficient non nul d'une ligne de la forme échelonnée | il ne doit jamais être nul, d'où la discussion si un paramètre l'annule |
| Rang | nombre de lignes non nulles à la fin ; ne dépend pas des choix faits en route | décide du nombre de solutions |
| Inconnues principales / secondaires | portent un pivot, sont libres | les secondaires paramètrent l'ensemble des solutions |
| Système de Cramer | solution unique, obtenue par remontée | |
| Système homogène | tous les seconds membres nuls | il a toujours au moins la solution nulle ; ses solutions translatent celles du système complet |
Comptes et ordres de grandeur. La résolution d'un système par le pivot coûte de l'ordre de opérations, contre de l'ordre de pour un développement par les déterminants : c'est la raison pratique pour laquelle le pivot est l'algorithme de référence, et pas seulement une méthode d'exposition.
Ce qui n'est pas dans cette leçon. Le vocabulaire des espaces vectoriels (sous-espace, base, dimension, théorème du rang) vient juste après dans le cycle et donnera son nom à ce qu'on décrit ici avec les mots « droite affine » et « nombre de paramètres ». L'inversion d'une matrice par le pivot, la réduction et les questions de stabilité numérique (pivot partiel, conditionnement) sont différées.
Bloc 6 sur 7 · Pièges
Pièges fréquents
- Oublier le second membre. Une opération élémentaire porte sur toute la ligne : si change les coefficients, elle change aussi le nombre à droite du signe égal. C'est la faute la plus fréquente du chapitre, et la matrice augmentée existe exactement pour la rendre impossible à commettre.
- Prendre pour pivot un coefficient qui peut s'annuler. Dès qu'une lettre apparaît dans les coefficients, diviser par ou choisir comme pivot sans avoir séparé le cas est une faute de raisonnement, pas d'inattention : on résout alors un système qui n'est pas celui de l'énoncé.
- Lire une ligne « » comme l'absence de solution. C'est l'inverse : une ligne entièrement nulle signale une équation redondante, donc une inconnue libre, donc une infinité de solutions. La ligne qui interdit toute solution est avec .
- Donner une solution particulière quand . Le triplet vérifie bien le système du deuxième exemple, mais ce n'est pas la réponse : la réponse est l'ensemble des solutions, décrit avec ses paramètres. Un correcteur lit « aucun paramètre » comme « le rang n'a pas été calculé ».
- Multiplier une ligne par , ou l'ajouter à elle-même. Ces deux opérations ne sont pas réversibles : elles détruisent une équation, et le système obtenu peut avoir plus de solutions que celui de départ. Seuls et sont autorisés.
- Confondre , et . Le nombre d'équations, le nombre d'inconnues et le rang sont trois entiers différents. Quatre équations à trois inconnues peuvent avoir une solution unique (), et trois équations à trois inconnues peuvent n'en avoir aucune. « Autant d'équations que d'inconnues » ne garantit rien.
- Vérifier dans une ligne qui a servi à la remontée. Elle sera satisfaite même si le calcul est faux plus haut. On contrôle toujours dans une ligne du système de départ restée à l'écart du calcul final.
- Recopier les inconnues dans le désordre. La remontée donne les valeurs dans l'ordre , puis , puis ; le triplet réponse s'écrit dans l'ordre . L'inversion des deux ordres est la faute que le modèle d'exercice à choix multiples associé à cette leçon traque : ses quatre propositions sont les mêmes trois nombres, dans quatre ordres différents.
- Croire que l'escalier doit descendre d'exactement une colonne par ligne. Une marche peut sauter une colonne : c'est précisément le cas où une inconnue devient secondaire. L'escalier descend vers la droite, il ne descend pas régulièrement.
Bloc 7 sur 7 · Vérifier
Vérifier : résoudre un système 3 × 3
Le modèle d'entraînement. L'exercice associé à cette leçon sert un système à coefficients entiers, fabriqué à partir d'une solution entière, et demande la valeur de l'une des trois inconnues — laquelle change à chaque tirage. Le corrigé déroule l'échelonnement complet puis la remontée, et vérifie sur la ligne restée à l'écart. Un modèle voisin, à choix multiples, demande le triplet solution parmi quatre triplets formés des mêmes trois nombres dans des ordres différents : là, seule une remontée menée jusqu'au bout et recopiée dans le bon ordre permet de trancher.
Énoncé type. Résoudre dans le système
Quelle est la valeur de ?
Corrigé complet.
1. Rendre le premier pivot égal à . Le coefficient de dans vaut : on applique , opération légitime puisque . La première ligne devient
2. Éliminer . : pour , ; pour , ; second membre, . Il reste . : pour , ; pour , ; second membre, . Il reste .
3. Éliminer . Le pivot de la deuxième ligne vaut . : pour , ; pour , ; second membre, . Le système échelonné est
Trois pivots pour trois inconnues : rang , solution unique.
4. Remonter.
5. Contrôler sur la ligne restée à l'écart. du système de départ : .
Réponse : (la solution complète est le triplet ).
Auto-contrôle. Ai-je reporté chaque opération sur le second membre ? Ai-je compté les lignes non nulles pour conclure au rang avant de remonter ? Et ai-je vérifié dans une ligne qui n'avait pas servi ?
L’exercice interactif de cette leçon attend la fin de sa relecture scientifique. L’énoncé type ci-dessus est complet : il se travaille tel quel.
Sources
- BO spécial n°1 du 11 février 2021 — programme de mathématiques de la classe de MPSI, partie « Matrices et systèmes linéaires » (opérations élémentaires, systèmes échelonnés, rang)
- BO spécial n°1 du 11 février 2021 — programme de mathématiques de la classe de PCSI, partie « Matrices et systèmes linéaires »
- BO spécial n°1 du 11 février 2021 — programme de BCPST 1re année (SVT et mathématiques), partie « Systèmes linéaires et calcul matriciel »
- J. Grifone, Algèbre linéaire, Cépaduès Éditions — chapitre sur les systèmes d'équations linéaires et la méthode du pivot
Continuer
Autres leçons — Mathématiques
- Dériver un polynôme : du nombre dérivé à la fonction dérivée
- Divisibilité et nombres premiers : les briques des entiers
- Développer et factoriser : deux écritures d'un même nombre
- La notion de fonction : image, antécédent, et le sens de la flèche
- Fonctions linéaires et affines : une droite, deux nombres
- Le théorème de Thalès : quand deux triangles se ressemblent
- Trigonométrie du triangle rectangle : un angle, trois rapports
- Probabilités : mesurer une chance, sans se raconter d'histoires
- Calculer avec des fractions : additionner, multiplier, diviser
- Les puissances : écrire court ce qui serait très long
- La notation scientifique : une seule écriture pour chaque nombre
- La racine carrée : le nombre dont on connaît le carré
- Résoudre une équation du premier degré
- Le théorème de Pythagore, sa réciproque, et la différence entre les deux
- Opérations sur les entiers : dans quel ordre calculer ?
- Nombres décimaux : chaque chiffre à sa place
- Sens de la fraction : partager, diviser, prendre une part
- Les nombres relatifs : lire, comparer, calculer
- La proportionnalité : reconnaître et calculer
- Les pourcentages : appliquer, augmenter, diminuer
- Les expressions littérales : calculer avec une lettre
- Triangles et angles : somme, cas particuliers, existence
- Fonctions de référence : carré, inverse, racine carrée, cube
- Géométrie repérée : milieu, distance, configurations
- Vecteurs du plan : translation, coordonnées, colinéarité
- Systèmes de deux équations à deux inconnues
- Fonctions polynômes du second degré : la parabole et son sommet
- Équations du second degré : forme canonique et discriminant
- Nombre dérivé et tangente : la pente en un point
- Dériver un produit, un quotient : la fin du terme à terme
- Variations et optimisation : la dérivée comme outil
- La fonction exponentielle : égale à sa dérivée
- Suites arithmétiques et géométriques : ajouter ou multiplier
- Cercle trigonométrique et radians : le cosinus d'un réel
- Produit scalaire : trois expressions, une seule opération
- Probabilités conditionnelles : le « sachant que »
- Variables aléatoires : loi, espérance, écart-type
- Les primitives : retrouver une fonction, à une constante près
- La loi binomiale : compter les succès
- Dériver une fonction composée
- Les nombres complexes : calculer avec i
- Convergence d'une suite : la définition quantifiée
- L’intégrale : une aire, une différence, un nombre
- Équations différentielles y′ = ay + b
- Limites et continuité : lire, lever, conclure
- Limites de suites : décrire, comparer, démontrer
- Le logarithme népérien : retrouver un exposant
- Équations différentielles linéaires du second ordre
- Développements limités : remplacer par un polynôme
- Approcher une solution : dichotomie et méthode de Newton
- Algorithme d'Euclide, Bézout et l'équation ax + by = c
- Primitives : formes, parties et changement de variable